Posizione 3D continua
Coordinate geografiche assolute del veicolo immerso, aggiornate in continuo.

Localizzazione e controllo remoto di droni subacquei da unità di superficie a propulsione autonoma
Project Cassiopea consente la localizzazione tridimensionale continua e il pilotaggio remoto wireless di uno o più veicoli subacquei non abitati, a distanze dell'ordine di chilometri dal punto di partenza. Il riferimento di posizione non è fisso: è un gruppo di unità di superficie a propulsione autonoma che segue il veicolo.
Il sistema non impiega collegamenti fisici con il veicolo immerso e non dipende da infrastrutture fisse o pre-posizionate. È interamente trasportabile e utilizzabile in qualsiasi specchio d'acqua, marino, lacustre o fluviale.
In sintesi
Coordinate geografiche assolute del veicolo immerso, aggiornate in continuo.
Collegamento bidirezionale: comandi verso il veicolo, dati di stato e dati acquisiti verso l'operatore.
Le unità di superficie a propulsione autonoma lo seguono e mantengono la geometria ottimale. Raggio operativo dell'ordine di chilometri.
Sott'acqua viaggia soltanto l'ultimo tratto del collegamento, qualunque sia la distanza dall'operatore.
Sopra la superficie restano le sole antenne: ridotta rilevabilità.
Il problema tecnico
La navigazione e il controllo remoto dei veicoli aerei non abitati si fondano su tre elementi: il sistema satellitare per la localizzazione, il sensore barometrico per la quota, il collegamento wireless per la comunicazione fra veicolo e operatore.
Nessuno dei tre è direttamente trasferibile all'ambiente subacqueo. L'acqua scherma integralmente il segnale satellitare e attenua in modo drastico i segnali elettromagnetici. A distanza significativa dal veicolo immerso non sono possibili né la localizzazione satellitare né la comunicazione wireless tradizionale.
Da questo vincolo discendono tutti i limiti operativi che caratterizzano oggi l'impiego dei veicoli subacquei non abitati: la dipendenza dal cavo, la dipendenza da infrastrutture installate in anticipo, o la rinuncia al controllo continuo del veicolo.
Veicolo aereoLocalizzazione satellitare, quota barometrica e collegamento con l'operatore sono tutti disponibili.
Veicolo subacqueoL'acqua scherma integralmente il segnale satellitare e attenua in modo drastico i segnali elettromagnetici.
Il vincolo fisico dell'ambiente subacqueo
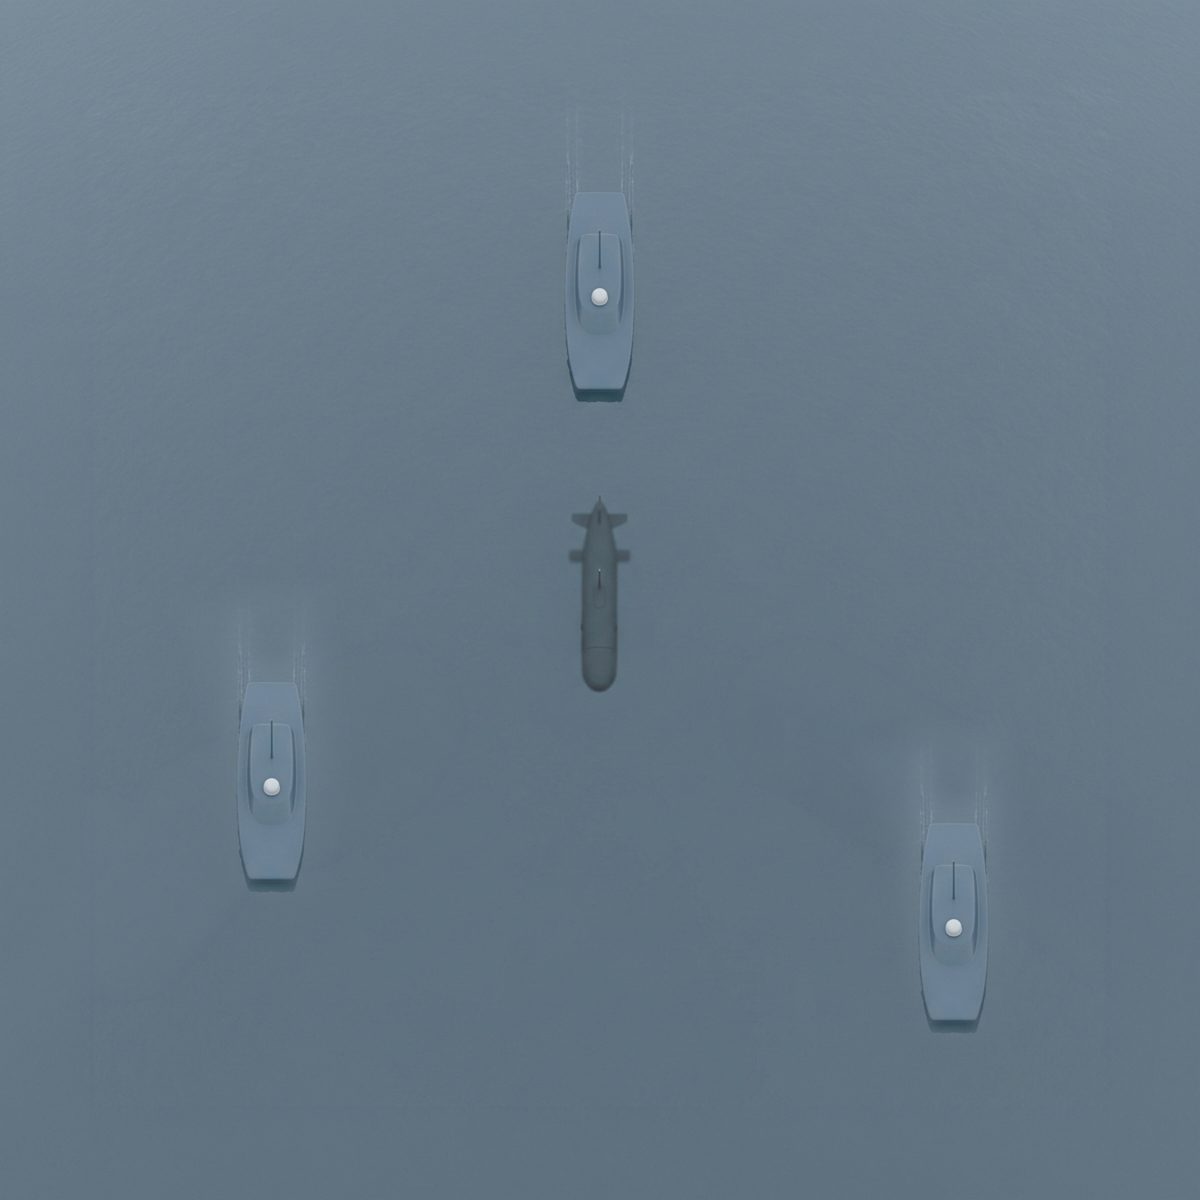 Rappresentazione di progetto
Il ritrovato
Project Cassiopea sostituisce il riferimento fisso con un riferimento mobile. Le unità di superficie del sistema non sono boe né infrastruttura: sono mezzi dotati di propulsione autonoma che navigano al seguito del veicolo immerso, mantenendosi attivamente nella configurazione geometrica ottimale per la sua localizzazione.
Il veicolo non si allontana quindi dal proprio sistema di riferimento, perché il sistema di riferimento si sposta con lui. La ricezione satellitare e il collegamento con l'operatore restano sopra la superficie, dove sono possibili. Sott'acqua viaggia solo il tratto terminale del collegamento, e tale tratto è mantenuto entro i limiti utili per l'intera durata della missione, indipendentemente dalla distanza percorsa dal veicolo.
Il raggio operativo del veicolo non è pertanto limitato dalla portata del segnale wireless subacqueo rispetto a un punto fisso di superficie, ma soltanto dall'autonomia energetica complessiva delle unità di superficie e del veicolo.
Principio di funzionamento
Posizione delle unitàLa posizione geografica di ciascuna unità di superficie è nota in ogni istante tramite sistema satellitare.
TrilaterazioneI tempi di arrivo t1, t2, t3 del segnale del veicolo alle unità A, B e C, combinati con le posizioni note delle stesse al medesimo istante, danno la posizione tridimensionale del veicolo in coordinate geografiche assolute.
Principio di trilaterazione
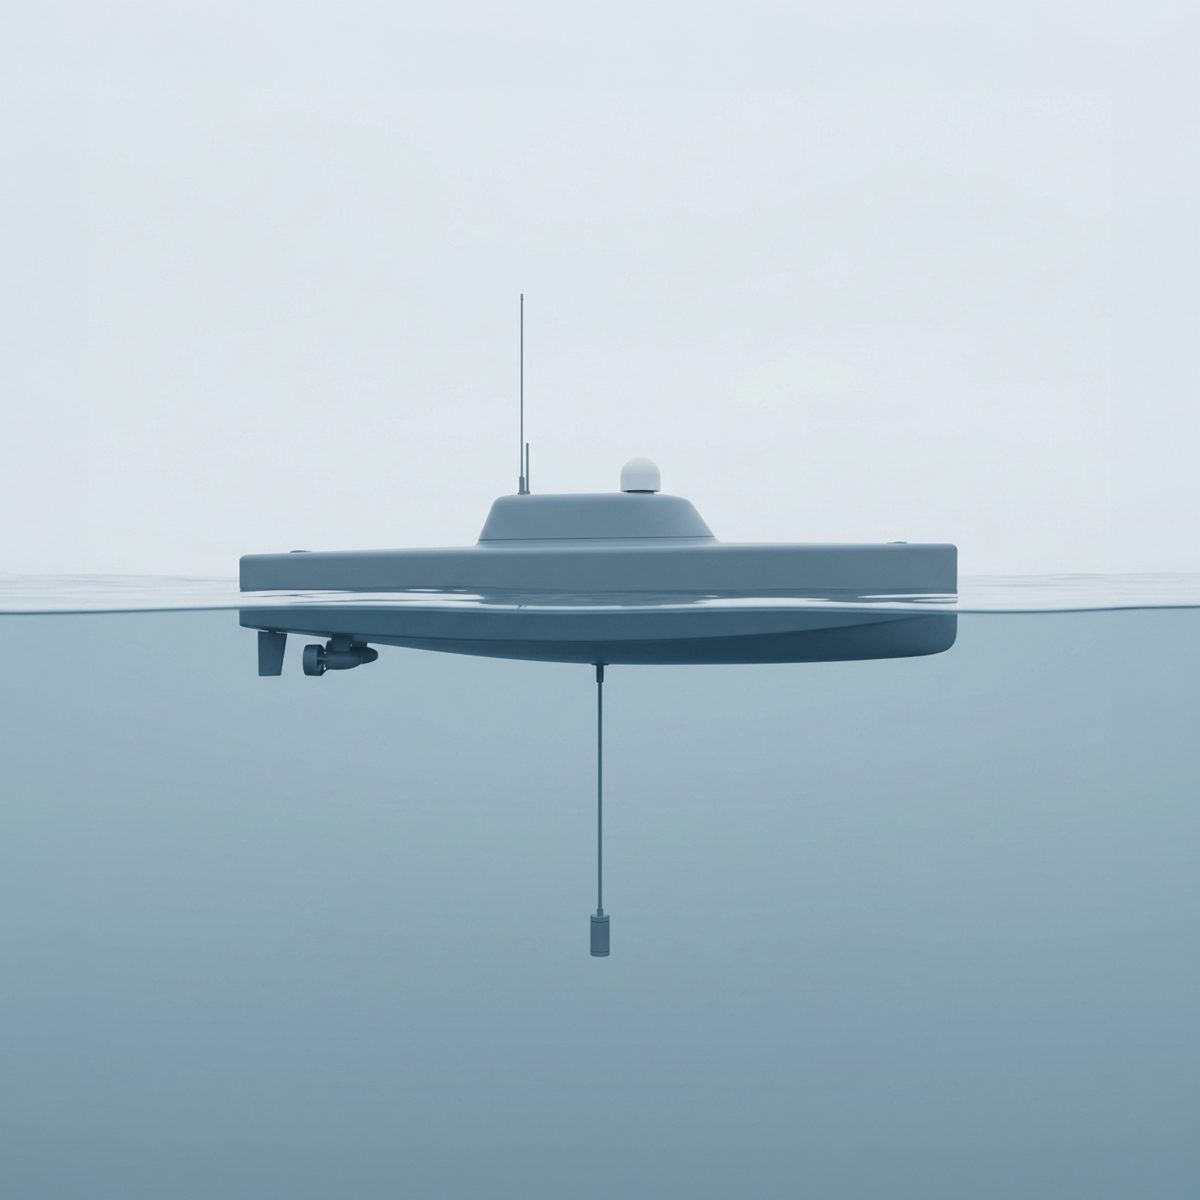 Rappresentazione di progetto
Ciascuna unità di superficie è dotata di una o più antenne esterne, posizionate al di sopra della superficie dell'acqua. Le antenne ricevono il segnale satellitare, per cui la posizione geografica di ogni unità è nota in ogni istante, e sostengono la comunicazione wireless bidirezionale con l'unità di controllo dell'operatore. Il collegamento con l'operatore può avvalersi di qualsiasi tecnologia disponibile in funzione della distanza operativa e delle condizioni ambientali, comprese trasmissioni radio dirette in banda VHF, UHF o equivalente e collegamenti satellitari.
Ciascuna unità di superficie è dotata inoltre di almeno un'antenna immersa, posizionata al di sotto della superficie dell'acqua, per la comunicazione wireless subacquea bidirezionale con il veicolo. La trasmissione può avvalersi di qualsiasi tecnologia idonea alla propagazione nel mezzo acquatico: prevalentemente acustica per le distanze significative, di altra natura — ottica o ad induzione — per le distanze ravvicinate.
Il veicolo trasmette un segnale wireless subacqueo ricevuto simultaneamente da tutte le unità di superficie. I tempi di arrivo del segnale su ciascuna unità, combinati con le posizioni note delle stesse al medesimo istante, consentono di calcolare per trilaterazione la posizione tridimensionale del veicolo rispetto a un sistema di riferimento geografico assoluto, in modo continuo.
Nella direzione opposta le unità di superficie trasmettono al veicolo i comandi impartiti dall'operatore e ne ricevono i dati di stato e i dati acquisiti. La distanza dall'operatore è coperta dal collegamento radio o satellitare delle unità di superficie; sott'acqua viaggia soltanto il tratto fra le unità e il veicolo. Il ritardo della comunicazione subacquea dipende perciò dalla distanza fra le unità e il veicolo, non dalla distanza che il veicolo ha percorso dal punto di partenza.
Caratteristica peculiare del sistema
La caratteristica che distingue Project Cassiopea dalle soluzioni note consiste nel movimento coordinato attivo delle unità di superficie al seguito del veicolo immerso.
Le unità si spostano in modo da mantenere il veicolo sostanzialmente all'interno o in prossimità del poligono da esse formato in superficie, e da contenere entro un valore prestabilito il parametro di qualità geometrica della trilaterazione. Tale parametro è noto nel settore della navigazione satellitare e acustica come diluizione geometrica della precisione (GDOP) e dipende dalla disposizione reciproca delle unità di riferimento rispetto al punto da localizzare.
Geometria favorevoleVeicolo all'interno del poligono e unità ben distribuite: il parametro di qualità geometrica resta entro il valore prestabilito.
Geometria degradataUnità quasi allineate e veicolo fuori dal poligono: il parametro peggiora e con esso la precisione della posizione calcolata.
Qualità geometrica della trilaterazione
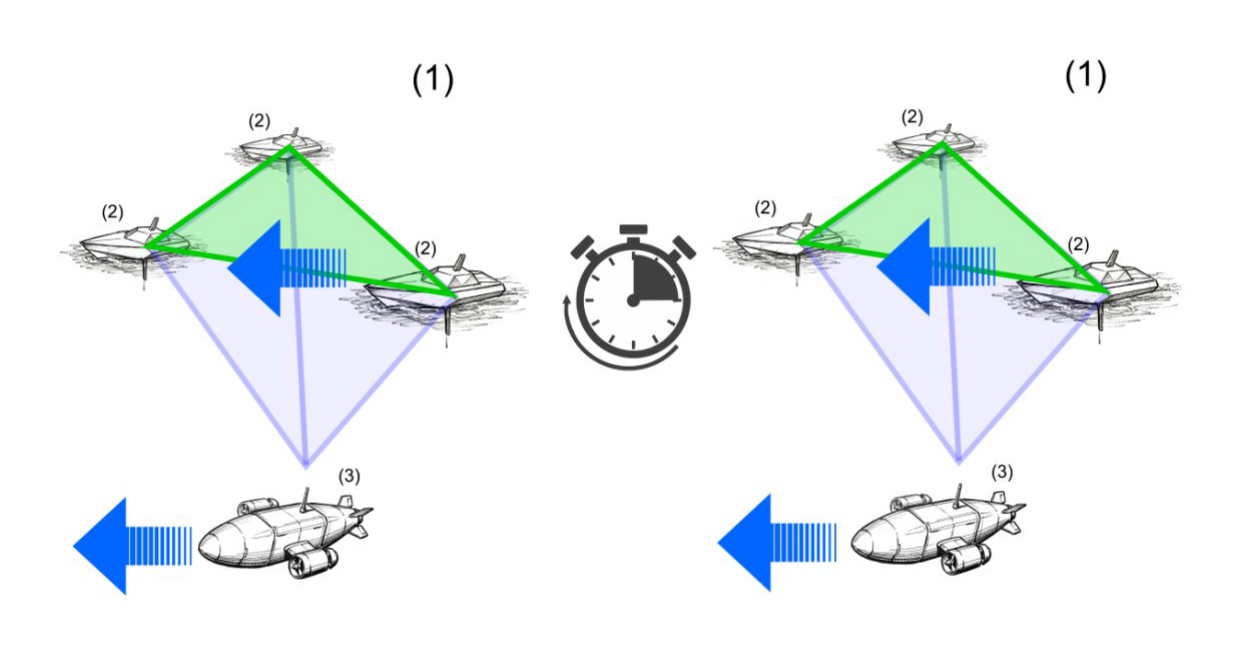
Il sistema è configurato per intervenire sulla posizione delle unità di superficie in funzione di una o più soglie operative. Al superamento di una o più di esse, riconfigura la posizione di una o più unità per ripristinare condizioni geometriche ed energetiche favorevoli alla localizzazione e al controllo del veicolo.
Il parametro di qualità geometrica della trilaterazione supera il valore limite prestabilito.
Il veicolo si scosta dal baricentro del poligono formato dalle unità di superficie oltre la distanza limite prestabilita.
La distanza fra il veicolo e una delle unità di superficie si avvicina al limite di portata utile del segnale wireless subacqueo impiegato.
L'autonomia residua di una delle unità di superficie scende sotto la soglia prestabilita, con conseguente compensazione da parte delle altre unità.
Assetto operativo
Le unità di superficie possono operare in superficie oppure in configurazione semisommersa, navigando al di sotto della superficie dell'acqua con le sole antenne esterne emergenti.
Il sistema resta pienamente operativo: le antenne esterne continuano a ricevere il segnale satellitare e a sostenere il collegamento con l'unità di controllo, l'antenna immersa continua a dialogare con il veicolo. A cambiare è soltanto ciò che resta sopra il pelo dell'acqua.
Dello scafo non emerge nulla. Sopra la superficie restano le sole antenne esterne.
Navigando sotto il pelo dell'acqua l'unità è meno esposta a vento e moto ondoso.

Architettura
Configurazione principaleTrilaterazione fra le tre unità per le coordinate sul piano orizzontale, profondimetro di bordo per la coordinata di profondità.
Configurazione alternativaPosizione tridimensionale ottenuta esclusivamente per trilaterazione grazie all'overdeterminazione del sistema. Profondimetro eventuale, come elemento di ridondanza.
Le due configurazioni del sistema
Le tre unità operano tutte in superficie. La trilaterazione fra di esse fornisce le coordinate geografiche del veicolo sul piano orizzontale; il profondimetro installato a bordo fornisce la coordinata di profondità. Si ottiene così la localizzazione tridimensionale completa.
Con quattro o più unità la localizzazione tridimensionale del veicolo è ottenibile esclusivamente per trilaterazione, grazie all'overdeterminazione del sistema, anche in assenza di profondimetro a bordo. In questa configurazione il profondimetro può comunque essere installato come elemento di ridondanza: consente il mantenimento della localizzazione tridimensionale anche in caso di perdita di contatto con una delle unità di superficie durante l'operatività.
Modalità
Oltre alla modalità di movimento coordinato, il sistema consente una modalità di movimento indipendente delle unità di superficie, nella quale ciascuna si sposta secondo necessità operative specifiche senza vincoli di formazione. La posizione di ciascuna unità resta in ogni istante nota tramite sistema satellitare e utilizzabile ai fini della trilaterazione.
Il sistema consente il controllo simultaneo di uno o più veicoli subacquei, ciascuno localizzato per trilaterazione rispetto alle medesime unità di superficie, con ripartizione coordinata della comunicazione fra ciascun veicolo e le unità.
Il pilotaggio avviene preferenzialmente in controllo remoto wireless continuo, mediante scambio bidirezionale di comandi e dati mediato dalle unità di superficie. Il sistema consente altresì, in modo accessorio, modalità di navigazione semi-autonoma o preprogrammata, nelle quali il veicolo esegue traiettorie o missioni predefinite con possibilità di correzione da parte dell'operatore nel corso della missione.
Scenario operativo
Le quattro fasi della missione
Le unità di superficie e il veicolo subacqueo vengono messi in acqua congiuntamente dal punto di partenza, dalla costa o da un'unità di appoggio.
Il sistema si sposta nel suo insieme verso la zona di operazione. Le unità di superficie accompagnano il veicolo per tutta la durata della missione, mantenendone continuamente la localizzazione e il collegamento di controllo.
Al termine della missione il sistema rientra congiuntamente.
In alternativa le unità di superficie rientrano da sole, mentre il veicolo resta nella zona di operazione.
Implicazioni operative
La disponibilità di posizione tridimensionale continua in coordinate assolute, di collegamento bidirezionale continuo e di raggio operativo dell'ordine di chilometri senza vincolo di cavo costituisce la condizione abilitante per l'impiego operativo di un veicolo subacqueo non abitato. Su questa base Project Cassiopea è concepito per sostenere le seguenti classi di impiego.

Il collegamento bidirezionale trasmette all'operatore i dati acquisiti dal veicolo nel corso della missione e consente di modificarne la condotta nel corso della missione sulla base di quanto rilevato, senza attendere il recupero del mezzo.
Il pilotaggio continuo e la posizione nota in coordinate geografiche assolute consentono di condurre il veicolo su un punto determinato e di operarvi sotto controllo diretto dell'operatore.
Il controllo simultaneo di più veicoli sulle medesime unità di superficie consente di articolare la missione su più mezzi mantenendo un unico riferimento di localizzazione e un unico operatore.
La localizzazione continua su area estesa, la riconfigurazione autonoma della formazione e la possibilità di operare in assetto semisommerso a ridotta rilevabilità rendono il sistema impiegabile in compiti di sorveglianza persistente e di intervento sotto controllo diretto dell'operatore, in postura difensiva o proattiva.
In tutte le classi di impiego il tratto distintivo resta il medesimo: l'operatore conserva il controllo del veicolo e la conoscenza della sua posizione per l'intera durata della missione, indipendentemente dalla distanza percorsa.
Composizione
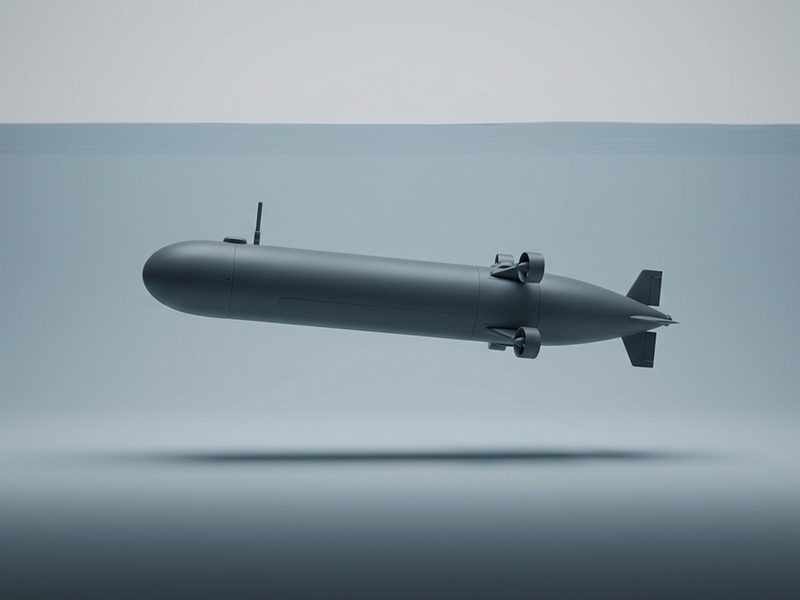
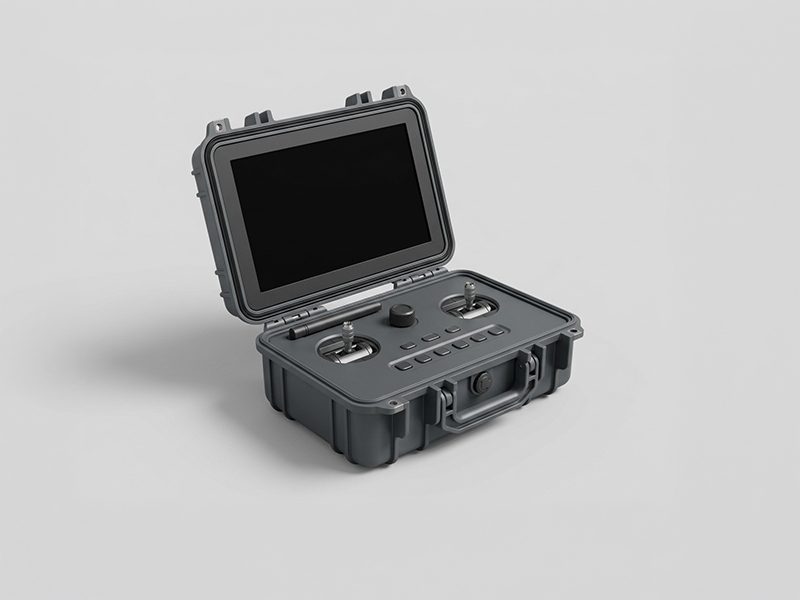
Il ritrovato è un sistema composto da una pluralità di unità mobili di superficie, da almeno un veicolo subacqueo e da un'unità di controllo presso l'operatore. I tre elementi sono concepiti come parti del medesimo insieme.
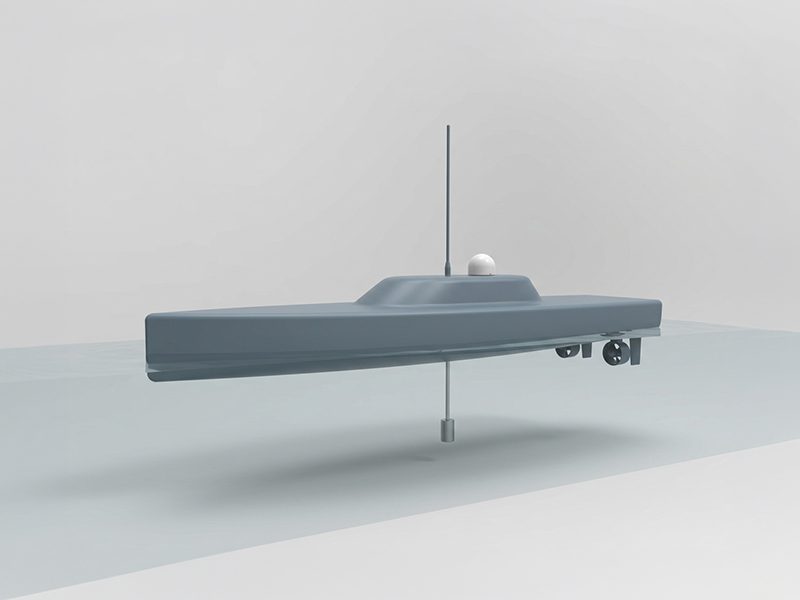 Rappresentazione di progetto
 Rappresentazione di progetto
 Rappresentazione di progetto
Stato dell'arte
Le soluzioni attualmente impiegate per la localizzazione e il controllo di veicoli subacquei non abitati appartengono a cinque categorie. Ciascuna risolve una parte del problema imponendo un vincolo sul resto.
Collegamento fisico in fibra ottica o cavo elettrico fra il veicolo e l'unità di controllo in superficie. Garantisce comunicazione affidabile e senza limitazioni di segnale.
Il raggio operativo e la libertà di manovra sono vincolati alla lunghezza del cavo. Si aggiunge il rischio di impigliamento.
Trasmettitori acustici fissi, pre-posizionati sul fondo o ancorati in posizioni fisse nel corpo d'acqua. Consentono maggiore libertà di movimento rispetto al cavo.
Richiede un'infrastruttura installata preventivamente, non trasportabile e non riutilizzabile in tempi rapidi in contesti diversi. All'uscita del veicolo dalla portata dei trasmettitori il contatto è perso irrimediabilmente.
Array di trasduttori acustici installato su una singola unità di superficie, tipicamente una nave o una boa fissa. Non richiede infrastrutture sul fondo.
L'errore di posizionamento cresce con la distanza e con l'angolo di osservazione. Il sistema fa capo a una sola unità di superficie, che vincola il veicolo a restare entro una distanza limitata da essa.
Il veicolo stima autonomamente la propria posizione mediante accelerometri e giroscopi, senza riferimenti esterni. Non richiede alcuna infrastruttura.
L'errore di posizione è cumulativo e cresce nel tempo. La localizzazione diventa progressivamente inaffidabile nelle missioni di lunga durata o lungo raggio.
Piattaforme galleggianti, derivanti o dotate di propulsione, che ricevono il segnale satellitare per il proprio posizionamento e dialogano acusticamente con il veicolo immerso, operando come nodi di relay verso la stazione di controllo.
Le piattaforme non si spostano attivamente al servizio del veicolo seguendone il movimento: operano in deriva libera o in posizioni fissate dall'operatore. Quando il veicolo si sposta in modo significativo la geometria di localizzazione si degrada e la precisione della posizione calcolata peggiora, fino alla perdita del contatto. Il pilotaggio è prevalentemente affidato a una missione preprogrammata caricata prima del lancio, con possibilità limitate di correzione: non è previsto un controllo remoto continuo e bidirezionale.
Nessuna delle soluzioni note consente il controllo remoto wireless continuo di un veicolo subacqueo con localizzazione tridimensionale continua e raggio operativo virtualmente illimitato, in modo completamente trasportabile e indipendente da infrastrutture fisse o pre-posizionate.
Proprietà industriale
Il sistema è oggetto di domanda di brevetto.
Contatti
Project Cassiopea è aperto al confronto tecnico con realtà industriali e istituzionali interessate allo sviluppo del sistema. La documentazione completa e gli approfondimenti sono trattati per via diretta e riservata.
milpro@divesystem.com